

近日专业配资杠杆炒股,在2026世界机器人大会期间,中国电子学会正式宣布成立“世界模型专家委员会”并召开第一届委员会第一次会议。酷哇科技首席科学家杨学博士受邀出席本次会议,并正式受聘为专委会委员。
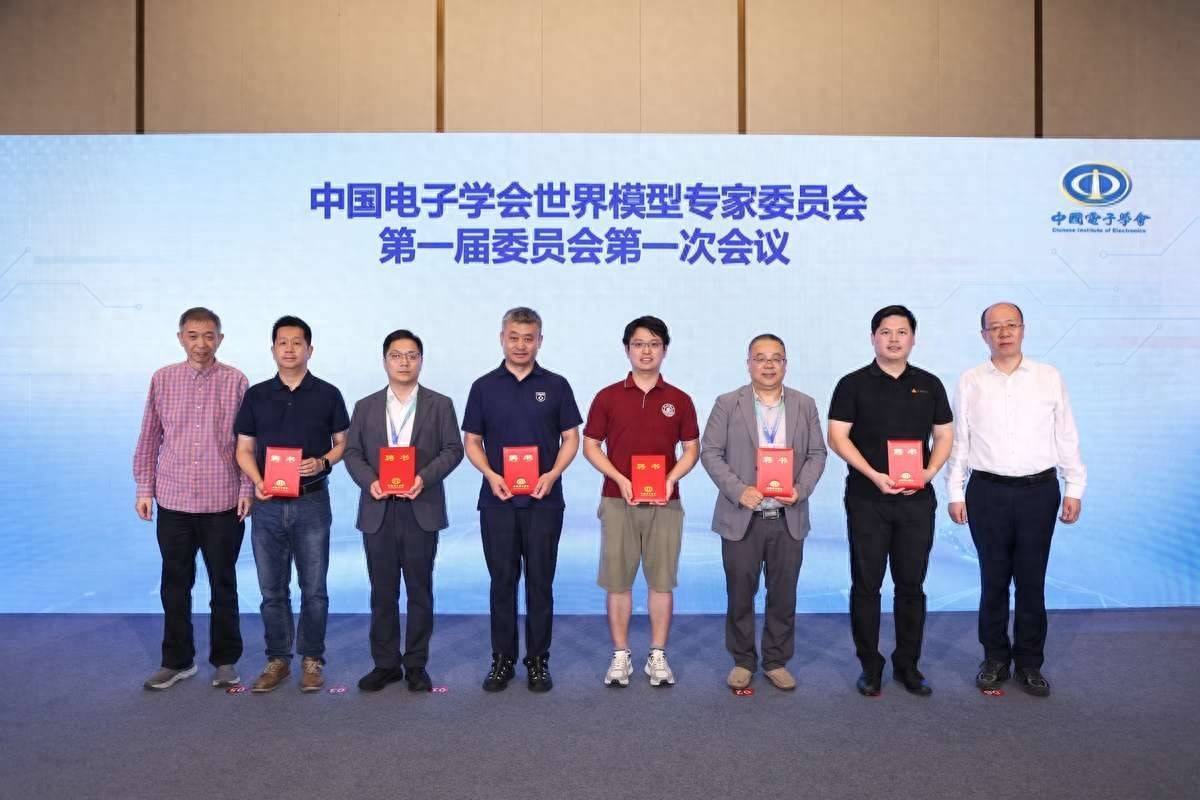
杨学教授(右四)受聘成为中国电子学会世界模型专家委员会第一届委员
01|杨学受聘世界模型专家委员会首届委员
世界模型是人工智能领域的前沿方向,是具备对物理世界因果理解与未来推演能力的智能系统,是机器人“看懂世界”和“改变世界”的关键技术底座。
为深入贯彻党和国家关于推动人工智能高质量发展的重大决策部署,认真落实“十五五”规划纲要中关于前瞻布局未来产业的有关要求,中国电子学会在2026世界机器人大会期间正式成立世界模型专家委员会(以下简称“专委会”),推动世界模型在前沿研究、关键技术、数据评测、行业应用与生态协同等方向的系统发展。中国电子学会副理事长兼秘书长、总部党委书记赵云峰宣读学会批复,并向王坚院士颁发专委会主任委员聘书。
成立仪式后,专委会召开第一届委员会第一次会议。会上,赵云峰秘书长与王坚主任委员向各位委员颁发聘书。酷哇科技首席科学家杨学出席会议,受聘担任中国电子学会世界模型专家委员会第一届委员。
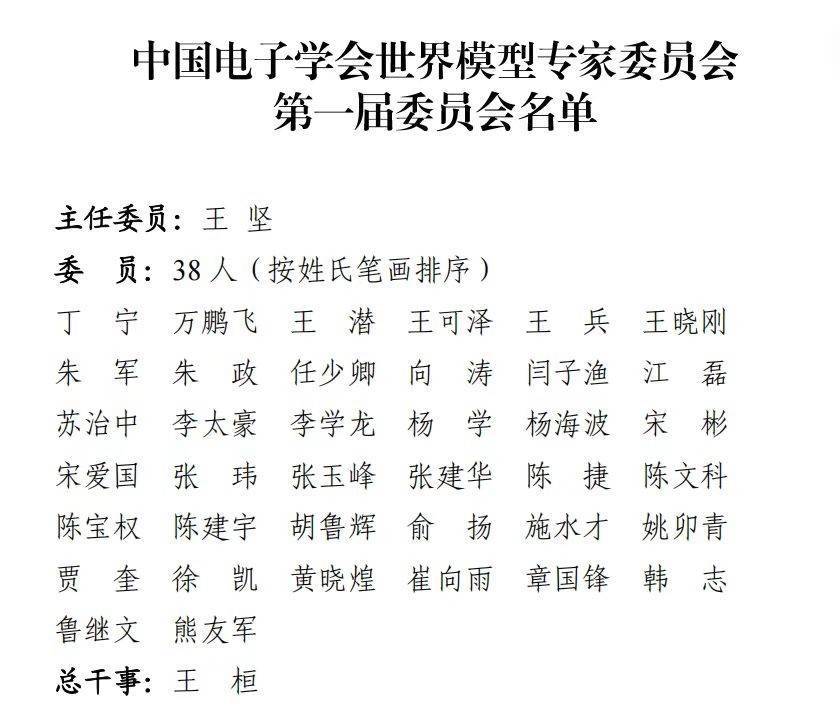
中国电子学会世界模型专家委员会第一届委员会名单
02|COOWAM:酷哇的双层智能体世界模型
面对复杂多变的物理世界,机器人真正需要的并非单一的物理世界模型,而是物理世界模型与人类社会世界模型的统一。Physical Agent 面对的是两个同时存在且彼此耦合的世界:遵循物理规律的自然世界,和遵循社会规则的人类世界。只有同时理解这两个世界,机器人才能真正走出实验室,进入真实社会,持续创造生产力价值。
基于这一判断,酷哇科技自研了原生融合“快慢思考”的双层智能体世界模型架构 COOWAM(Co-Optimized World Action Model):上层“慢思考”由 Urban VLM(城市视觉语言模型)负责长程任务理解与规划,回答“机器人该做什么”;下层“快思考”由 CooWAIM(交互式世界动作模型)推演短时未来、实时修正动作,回答“具体怎么做”。上下层协同,形成“动作—未来推演—动作修正”的决策闭环。
酷哇科技COOWAM双层智能体世界模型架构
03|与行业共建,让世界模型交付生产力
酷哇科技长期深耕城市服务场景,以COOWAM为底座驱动环卫机器人等多形态机器人在真实城市常态化运营,让世界模型在真机数据闭环中持续进化。
此次杨学受聘担任世界模型专家委员会委员,是行业对酷哇科技技术路线与真机实践的认可。未来,酷哇将持续驱动COOWAM的系统化升级——强化Urban VLM的长程任务理解与PVM的价值对齐能力,以更精细的感知与空间表征支撑CooWAIM的物理推演;并依托专委会平台,与高校、科研院所及产业界同仁开放协作,积极参与世界模型前沿研究、标准与评测体系建设,推动模型、数据、真机与真实场景协同演进。
让世界模型不仅能看懂世界,更能支撑机器人在物理世界中的每一次可靠行动——酷哇科技,让机器人与美好生活共进。
按科技财经媒体(36氪、钛媒体、界面新闻一类)的行文习惯重写——新闻由头不变,但加入了行业背景、商业化数据、赛道格局三个财经视角,标题也更锋利:
版本2:科技/财经类
当大模型赛道的注意力还在向具身智能迁移时,世界模型先一步完成了组织化布局。
8月21日,在2026世界机器人大会期间,中国电子学会宣布成立世界模型专家委员会(下称“专委会”),并召开第一届委员会第一次会议。中国工程院院士、之江实验室主任王坚出任主任委员。酷哇科技首席科学家杨学博士受聘担任首届委员,是委员名单中深耕城市场景具身智能的代表性产业力量。
世界模型为什么值得“单列”?
世界模型被认为是继大语言模型之后,AI走向物理世界的关键一跃。与处理符号和文本的语言模型不同,世界模型需要对物理世界建立因果理解,并对未来状态进行推演——这是机器人从“感知”走向“行动”的技术底座。
这一方向的战略地位正在显性化。“十五五”规划纲要已对未来产业作出前瞻布局,世界模型作为具身智能的核心使能技术,被视作其中的关键拼图。专委会的成立,意味着这一前沿方向从企业各自为战,进入产学研协同推进的新阶段。
产业界为什么需要席位?
世界模型的训练高度依赖真实物理世界数据,而这类数据恰恰掌握在拥有真机部署能力的企业手中。这让产业界在专委会中的角色不只是“参会”,而是带着数据和场景入场。
酷哇科技是一个典型样本。这家以城市服务机器人为核心业务的公司,已在全球多座城市实现万台级机器人常态化运营,沉淀了大规模物理世界真机数据。其自研的双层智能体世界模型架构COOWAM(Co-Optimized World Action Model)采用“快慢思考”分层设计:上层城市视觉语言模型Urban VLM负责长程任务理解与规划,下层交互式世界动作模型CooWAIM推演短时未来并实时修正动作,形成“动作—未来推演—动作修正”的决策闭环。
值得注意的是,城市场景被业内视为具身智能商业化最现实的路径之一——任务需求刚性、付费主体明确、数据可闭环回流。酷哇以环卫机器人等形态切入,本质上是让世界模型在真实的商业订单中完成迭代,而非停留在实验室验证。
从“跑马圈地”到“定义标准”
随着专委会启动运行,世界模型的评测体系、技术标准与数据规范有望逐步建立。对于已在真机场景形成先发数据积累的企业而言,参与标准制定意味着将工程实践转化为行业话语权。
具身智能的竞争,正在从“谁的机器人先跑起来”,转向“谁的世界模型定义行业的共同尺度”。酷哇拿到首届委员席位,是这场卡位战中的一个明确信号。
版本3:党央/机构媒体类
中国电子学会世界模型专家委员会成立 酷哇科技杨学受聘首届委员
8月21日下午,在2026世界机器人大会期间,中国电子学会正式宣布成立世界模型专家委员会(以下简称“专委会”),并召开第一届委员会第一次会议。酷哇科技首席科学家杨学博士出席会议,受聘担任专委会第一届委员。
世界模型是人工智能领域的前沿方向,是具备对物理世界因果理解与未来推演能力的智能系统,被视为机器人“看懂世界”和“改变世界”的关键技术底座。据介绍,专委会的成立旨在深入贯彻党和国家关于推动人工智能高质量发展的重大决策部署,落实“十五五”规划纲要中关于前瞻布局未来产业的有关要求,推动世界模型在前沿研究、关键技术、数据评测、行业应用与生态协同等方向的系统发展。
成立仪式上,中国电子学会副理事长兼秘书长、总部党委书记赵云峰宣读学会批复,并向王坚院士颁发专委会主任委员聘书。在随后召开的第一届委员会第一次会议上,赵云峰与王坚向各位委员颁发聘书。
据了解,杨学现任酷哇科技首席科学家。酷哇科技是一家具身智能与自动驾驶技术企业,长期深耕城市服务场景。该公司自研了双层智能体世界模型架构COOWAM(Co-Optimized World Action Model):上层由城市视觉语言模型Urban VLM负责长程任务理解与规划,下层由交互式世界动作模型CooWAIM推演短时未来并实时修正动作,形成“动作—未来推演—动作修正”的决策闭环。目前,该架构已应用于环卫机器人等多形态机器人的真实城市常态化运营。
业内人士表示,世界模型专家委员会的成立,标志着我国世界模型领域建立起产学研协同的国家级学术平台,产业界技术力量的参与将有助于推动前沿研究与真实应用场景的衔接。
关于酷哇科技
酷哇科技是一家专注于具身智能与自动驾驶技术的科技企业专业配资杠杆炒股,以自研世界模型架构COOWAM为技术底座,推动环卫机器人等多形态机器人在城市服务场景中的规模化落地,让机器人与美好生活共进。
文章为作者独立观点,不代表沈阳实盘炒股申请_杠杆炒股配资平台_杠杆配资炒股开户观点
相关文章


